Étape
Spectral Flow rejoint QuIC, le consortium européen de l’industrie quantique
Spectral Flow est désormais membre de QuIC, l’association de l’industrie européenne des technologies quantiques.
Nous lisons le champ magnétique de la Terre avec des défauts atomiques du diamant, et nous rendons une position avec une borne d’erreur garantie.
Le problème
Le brouillage et le leurrage de la navigation par satellite sont en hausse. Quand le signal est perdu, la centrale inertielle continue seule et dérive. Quand il est leurré, le récepteur peut suivre une fausse position.
Chaque jour, des avions traversent des zones de brouillage et de leurrage. Les équipages ont besoin de savoir jusqu’où se fier à la position affichée sur leurs écrans.
Les navires, et les drones qui surveillent les ports et les côtes, dépendent du positionnement par satellite. Quand il fait défaut, il leur faut une référence qu’ils emportent avec eux.
En orbite, on ne peut pas toujours compter sur le positionnement par satellite. Autour de Mars, il n’y en a aucun : un engin spatial doit déterminer seul où il se trouve.
Images d’illustration.
+193 %
Les cas de brouillage signalés ont augmenté de 67 % en 2025 par rapport à 2023, et les cas de leurrage GPS signalés de 193 %.
Source : IATA, 9 mars 2026, « IATA Releases 2025 Safety Report » (s’ouvre dans un nouvel onglet).
1 500
En août 2024, environ 1 500 vols par jour étaient leurrés, contre environ 300 en janvier.
Source : OPSGROUP, 6 septembre 2024, « Report of the 2024 GPS Spoofing Workgroup » (s’ouvre dans un nouvel onglet).
Cartographié chaque jour
La carte montre où des avions ont perdu confiance dans le positionnement par satellite. Elle ne peut pas montrer de combien chaque position était fausse.
C’est la question à laquelle notre instrument est conçu pour répondre.
Pourquoi c’est importantLa carte est établie à partir des rapports ADS-B des avions. Données d’un tiers, pas celles de Spectral Flow.
La borne d’erreur
Chaque recalage vient avec sa borne d’erreur.
Entre deux recalages magnétiques, la borne s’élargit, et à chaque recalage elle se resserre. L’intégrité passe en premier : l’instrument dit quand ne pas lui faire confiance, pour que le système qu’il alimente puisse décider de la conduite à tenir.
En savoir plus sur la borne d’erreurLe fonctionnement
Quatre étapes, à bord. L’instrument complète la centrale inertielle, il ne la remplace pas.
01
Mesurer
Des capteurs à diamant lisent le champ magnétique de la Terre. La croûte terrestre y ajoute une empreinte qui change d’un endroit à l’autre et que cartographient les levés magnétiques. Passif : l’instrument lit le champ propre de la Terre et n’a besoin d’aucun signal extérieur.
02
Rejeter
Moteurs, courants et acier donnent à chaque véhicule son propre champ magnétique. L’instrument est conçu pour rejeter à bord, en temps réel, le champ magnétique propre de la plateforme.
03
Recaler
La mesure ainsi nettoyée est comparée à la carte magnétique de la zone pour recaler la position.
04
Borner
Chaque recalage vient avec sa borne d’erreur, pour que le système de navigation sache jusqu’où s’y fier.
Ils compensent. Nous mesurons.
La navigation magnétique modélise depuis longtemps le champ propre du véhicule à partir d’un vol de calibration, puis le soustrait. Notre instrument est conçu pour rejeter aussi ce champ à bord, en temps réel, afin qu’il reste moins à corriger pour le modèle.
Pourquoi le diamant
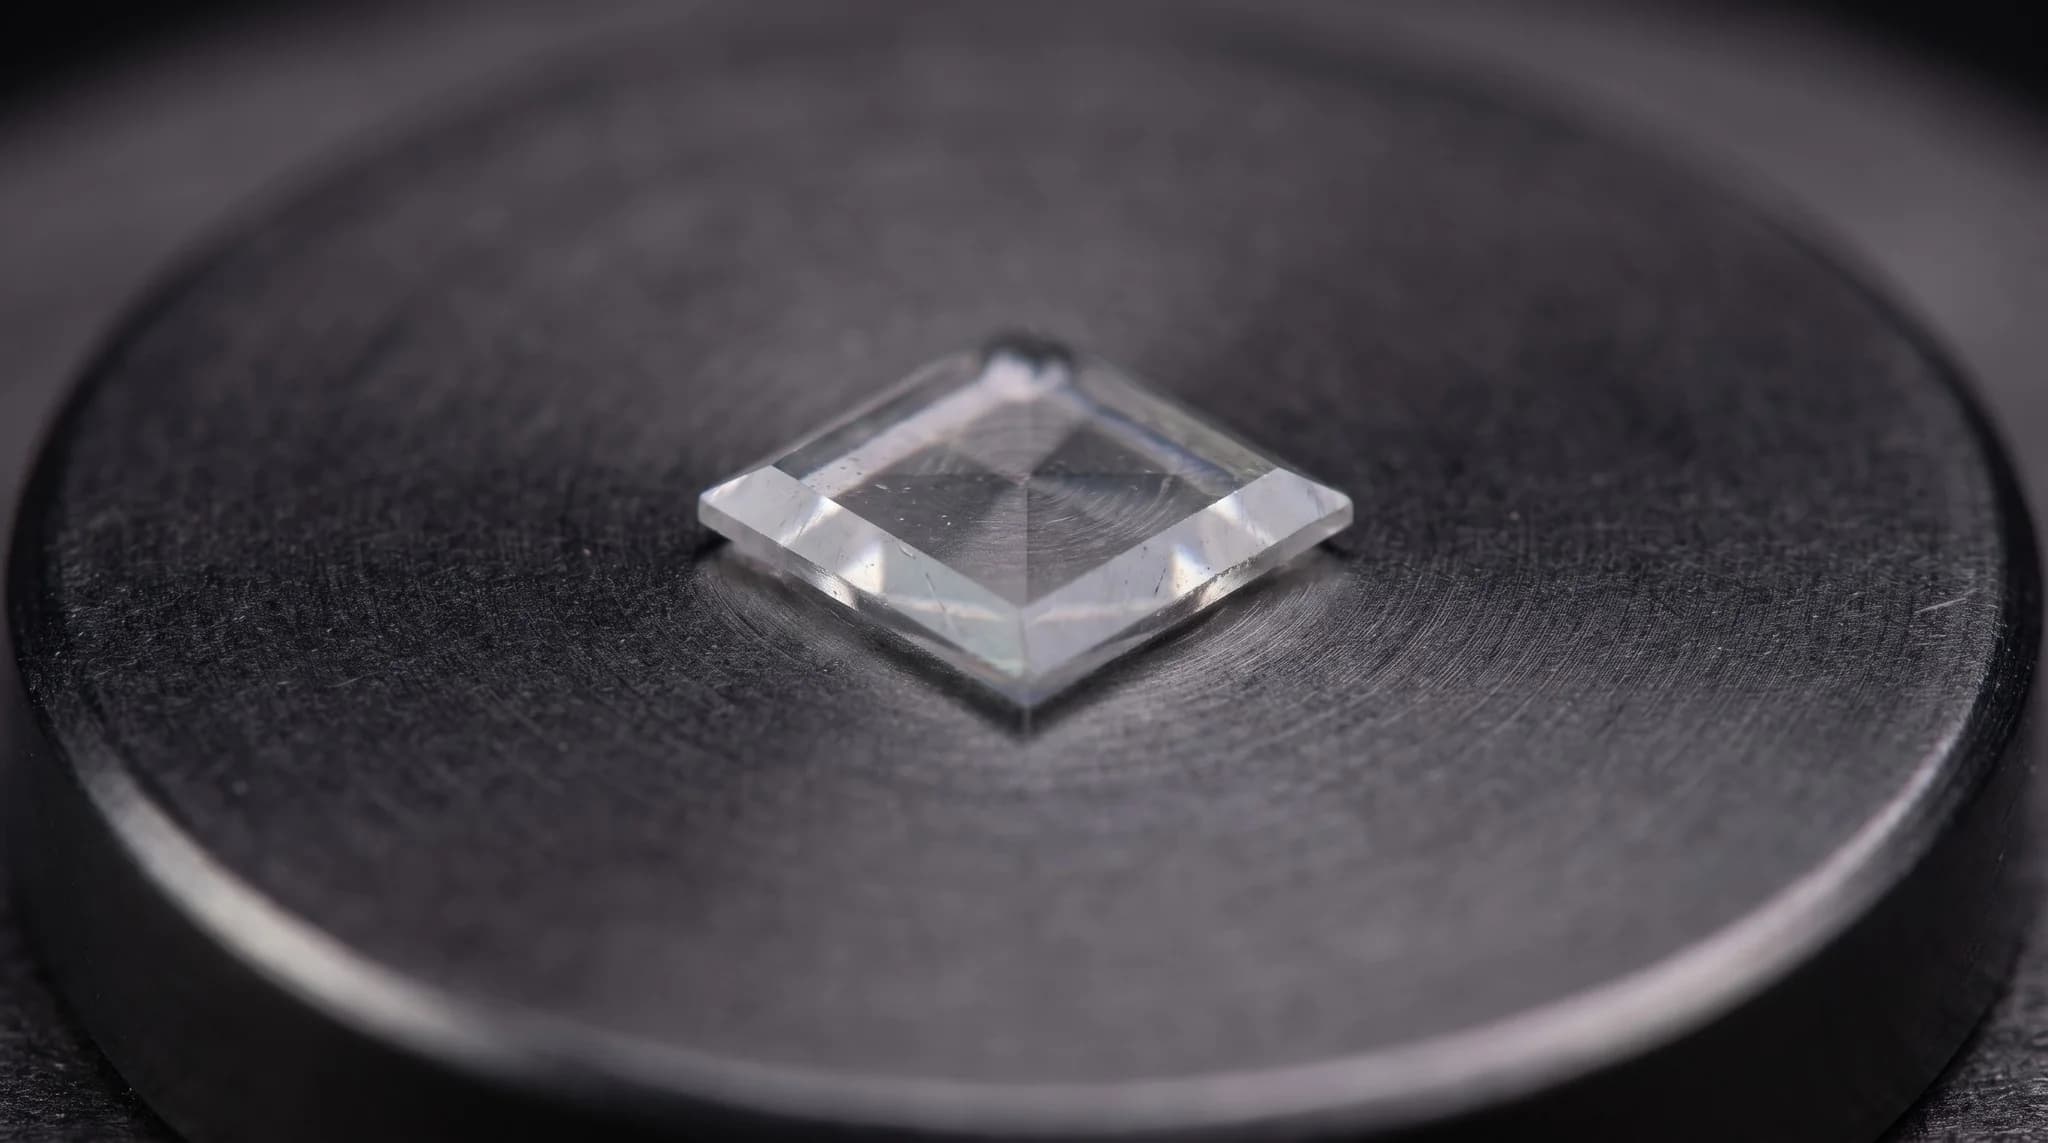
Un centre azote-lacune (NV) est un défaut du diamant qui se comporte comme une minuscule boussole que l’on lit avec de la lumière.
Température ambiante.
Ni cryogénie, ni chauffage, ni consommable.
Tient sur la plateforme.
Le diamant est un cristal dur et stable. Le capteur est conçu pour les vibrations et les chocs d’un véhicule en mouvement.
Quatre axes cristallins.
Le vecteur vient du réseau : les centres NV s’alignent sur les quatre directions de liaison du cristal, et ensemble ils donnent la direction du champ en plus de son intensité.
Missions de démonstration
Nos missions de démonstration jouent toute la chaîne de navigation en simulation, en direct dans votre navigateur : une carte magnétique, un véhicule avec ses propres perturbations, le capteur et le filtre de navigation.
Injectez des pannes, voyez l’instrument les signaler, et lisez le bilan de mission. Chaque chiffre est issu du modèle : une simulation encore à calibrer sur le matériel, utile en relatif. Aucun compte à créer.
Erreur de position au cours d’une mission sans GNSS
Simulation · issu du modèle
Où nous en sommes
Ce qui est fait, et ce qui vient. Chaque chiffre de performance que nous montrons aujourd’hui est issu du modèle, obtenu en simulation.
Situation en octobre 2026
2 avril 2026
Société immatriculée
Spectral Flow SAS, Villefranche-sur-Mer, France.
Juillet 2026
Missions de démonstration ouvertes à tous
Une mission complète dans le navigateur, chaque chiffre issu du modèle.
Juillet 2026
Qualification Deeptech
Qualifiée Deeptech par Bpifrance.
Septembre 2026
Dix-septième demande de brevet
Dix-sept demandes de brevet déposées en 2026 : seize demandes provisoires au Royaume-Uni et une en France.
Octobre 2026 · Maintenant
Prototype conçu
Notre premier prototype mobile est conçu ; son assemblage commence dès que son financement est confirmé.
Ensuite
Assemblage, puis premières mesures
Assemblage du premier prototype mobile, puis ses premières mesures.
Une plateforme
La navigation est le premier instrument. Son cœur, des spins du diamant lus à la lumière, peut servir d’autres domaines : les sciences du vivant, l’inspection des semi-conducteurs et l’informatique quantique.
Actualités
Étape
Spectral Flow est désormais membre de QuIC, l’association de l’industrie européenne des technologies quantiques.
Étape
La conception de notre premier prototype mobile est achevée. Son assemblage commence dès que son financement est confirmé.
Événement
Spectral Flow a été sélectionnée pour présenter son projet au Tech Tour Quantum & Defence 2026, à Berlin les 8 et 9 octobre.
Événements
Berlin, Leonardo Royal Hotel
Nous avons été sélectionnés pour présenter notre projet à des investisseurs et à des experts des technologies quantiques et de défense. Demandez-nous la mission de démonstration en direct.
Paris, CNES
Une journée consacrée au spatial pour le monde maritime, organisée par le CNES, le GICAN, le GIFAS, le pôle SAFE et le Pôle Mer Bretagne Atlantique. Nous y parlons de navigation magnétique quantique en mer et dans l’espace.
Cannes, Palais des Festivals
La communauté spatiale de la Région Sud se retrouve à Cannes. Demandez-nous de piloter avec vous le profil spatial de notre mission de démonstration.


Nous travaillons avec les meilleurs laboratoires de recherche européens, en croissance et nanofabrication du diamant, en photonique et en physique du spin. Leurs noms sont communiqués sur demande.
Contact
Nous cherchons des partenaires de programme : intégrateurs de navigation, laboratoires de recherche et investisseurs qui apportent un programme.